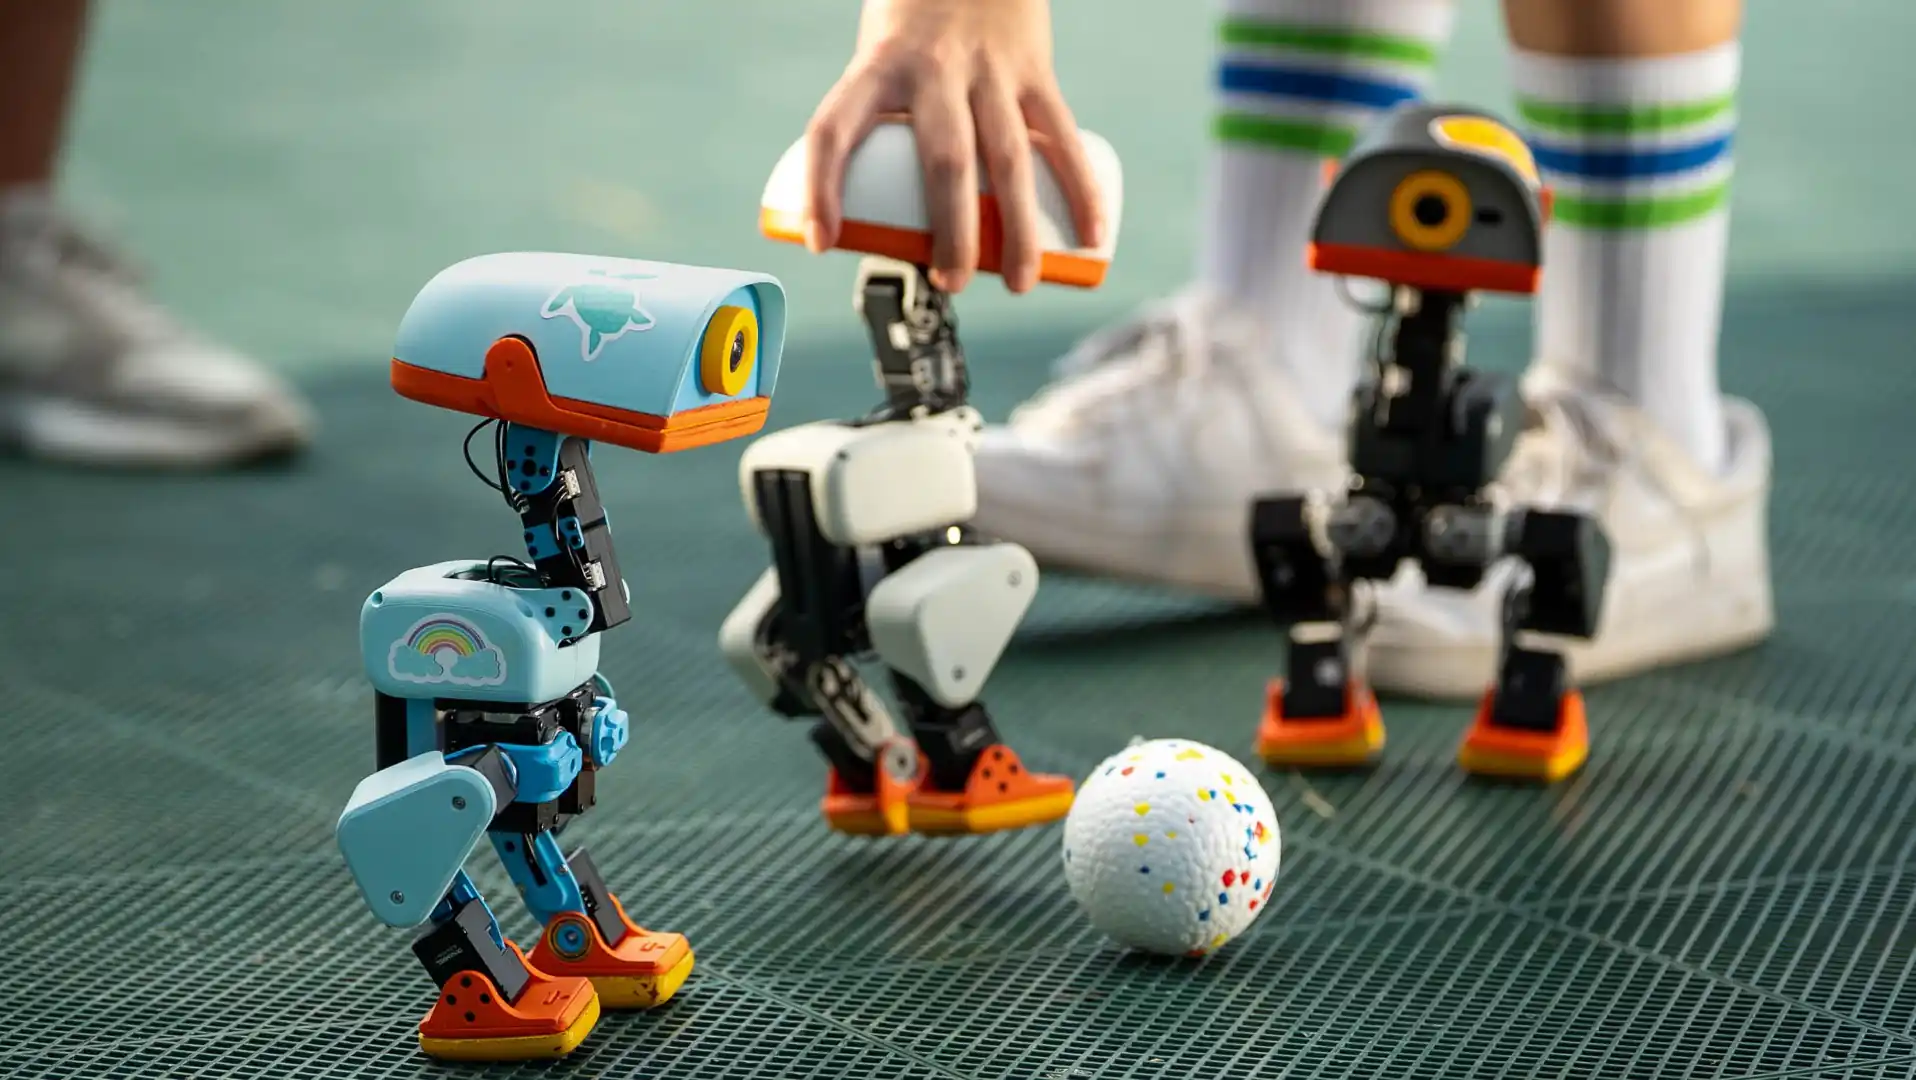
Am 21. Oktober 2026 liefen am Ende der GTC-Keynote im Berliner Tempodrom vier 25 Zentimeter hohe Roboterenten auf die Bühne. Sie setzten sich auf Kommando, standen wieder auf und legten sich zum Nickerchen hin – drei fielen laut Reuters brav um, die vierte brauchte Überredung. Als eine wegsah, sagte Nvidia-Chef Jensen Huang zu ihr: „Pay attention, stay focused.“
Das Video lief innerhalb von Stunden durchs Netz, und einen Tag später meldete Hugging-Face-Chef Clem Delangue, die Vorbestellungen hätten die Marke von 20.000 Stück überschritten. Ich fand die Enten auch sofort sympathisch. Dann habe ich mir das Datenblatt angesehen, und ab da wurde es interessanter als das Video.
Was Microduck nüchtern betrachtet ist
Gebaut wird die Ente von Pollen Robotics, einem französischen Unternehmen, das seit April 2025 zu Hugging Face gehört – also zu der Plattform, auf der ein großer Teil der offenen Modell- und Datenwelt liegt. Microduck ist nicht deren erstes Gerät: Der Vorgänger Reachy Mini hat laut Pollen über 10.000 Einheiten verkauft.
Die Vorbestellung läuft seit dem 27. August 2026 über die Herstellerseite, zum Einführungspreis von 399 US-Dollar zuzüglich Steuern und Versand; für Europa werden rund 340 Euro genannt. Verkauft wird zunächst nur in Nordamerika und Europa. Mitgeliefert werden ein Akku, ein USB-C-Kabel und ein Gamecontroller – die Rollschuhe und der Laserpointer, die man in jedem Demo-Video sieht, stecken in einem separaten Zubehörpaket.
Sieben Kunststücke beherrscht sie zum Start: laufen, stehen, sitzen, nach einem Sturz wieder aufstehen, einen Ball kicken, mit dem Schnabel greifen und heben, und Rollschuh fahren. Dazu Sprachkommandos und Geräusche, die in jedem Testbericht mit R2-D2 verglichen werden. Die Altersempfehlung in den Verkaufsbedingungen lautet 16 Jahre und älter – das ist kein Spielzeug im rechtlichen Sinn.
Die Hardware im Detail
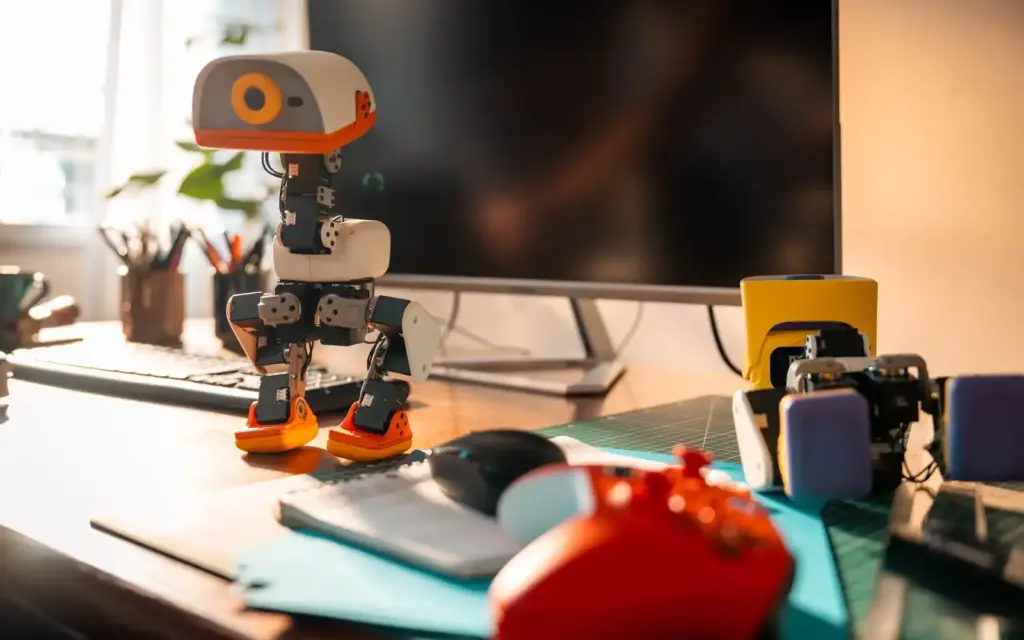
Hier wird es für mich spannend, weil die Zahlen erklären, was das Gerät kann und was nicht. CNX Software hat die Spezifikation aufgeschlüsselt:
| Komponente | Wert |
| SoC | Rockchip RK3566 |
| CPU | Quad-Core Cortex-A55, bis 1,8 GHz |
| GPU | Arm Mali-G52 |
| NPU | 0,8 TOPS |
| RAM | 1 GB |
| Speicher | 32 GB eMMC |
| Bewegung | 15 Freiheitsgrade (Beine, Hals, Kopf), 15 Servos, Regelschleife 50 Hz |
| Sensoren | Frontkamera, 8×8-Time-of-Flight-Sensor, zwei IMUs (Körper und Kopf) |
| Audio | Mikrofone, Lautsprecher, pro Gerät generierte Stimme |
| Funk | WLAN, Bluetooth, NFC mit zwei Antennen (Kopf und Schnabel) |
| Akku | NP-F550 mit 2.600 mAh, rund eine Stunde Laufzeit |
| Maße | 25 cm hoch, 14 cm breit, unter 800 g |
Zwei Details daran mag ich besonders. Erstens: Der Akku ist ein NP-F550 – das ist der Standard-Kamerabatterietyp, den halbe Fotokeller voll herumliegen haben. Wechselbar, überall erhältlich, kein Proprietärkram. Zweitens: Im Schnabel sitzt eine NFC-Antenne, und eine zweite im Kopf. Das klingt nach Gimmick, ist aber die eleganteste Lösung für „Gegenstand erkennen, ohne ihn zu sehen“ – ein Tag im Objekt, und die Ente weiß, was sie greift.
Die Kamera hat außerdem eine eigene Leuchtanzeige, die zeigt, wenn sie aktiv ist. Bei einem Gerät mit Mikrofon, Kamera und WLAN im Wohnzimmer finde ich das keine Nebensache, sondern das Mindeste.
Der Sensor, der kein LiDAR ist
In fast jeder Meldung steht „LiDAR-Sensor“, und das führt in die Irre. Verbaut ist nach den Spezifikationen ein kompakter 8×8-Time-of-Flight-Sensor – vermutlich aus der VL53-Familie, die Reichweite war beim Start noch nicht final. Das Messprinzip ist tatsächlich Lichtlaufzeit, insofern ist der Begriff nicht falsch. Die Erwartung, die er auslöst, aber schon.
8×8 bedeutet: 64 Entfernungswerte pro Bild. Nicht 64 Megapixel, nicht ein rotierender Laserscanner mit tausenden Punkten pro Umdrehung, sondern ein Raster von acht mal acht Messzellen. Damit erkennt man eine Wand, eine Stufe, ein Hindernis in Kniehöhe – aber keine Raumkarte im Sinne eines Saugroboters. Wie weit die Verfahren auseinanderliegen, zeigt der Vergleich bei einer ganz anderen Gerätegattung: Im Beitrag Mähroboter ohne Kabel: RTK, LiDAR oder Vision? stehen rotierende Laserscanner, Kameranavigation und Satellitenortung nebeneinander – und ein 8×8-Raster spielt in keiner dieser Ligen.
Für den Zweck ist das völlig in Ordnung. Microduck soll nicht durch eine Wohnung navigieren, sondern auf einem Tisch oder Teppich laufen lernen, ohne vom Rand zu fallen. Dafür reichen 64 Werte. Man sollte nur nicht das Gerät kaufen und dann enttäuscht sein, dass es keine Karte baut.
Was „Open Source“ hier bedeutet – und was nicht
Das ist der Punkt, an dem ich beim Recherchieren am längsten hängengeblieben bin, weil er in den Schlagzeilen durchgehend verkürzt wird.
Offen ist die Software. Die Gerätesteuerung läuft als Rust-Dienste auf dem RK3566, mit der genannten 50-Hz-Regelschleife, und liegt samt SDK auf GitHub unter pollen-robotics/microduck. Die Simulations- und Trainingswerkzeuge in Python liegen separat unter pollen-robotics/microduck_rl. Dazu gibt es einen Browser-Simulator, der bei Hugging Face gehostet wird – darin kann man laut Hersteller auch ohne Programmierkenntnisse neue Bewegungen trainieren und mit der Community teilen.
Nicht offen ist die Hardware. Die mechanischen und elektronischen Konstruktionsdaten sind nicht veröffentlicht. Und das ist keine Interpretation von mir: Die beteiligten Unternehmen haben laut CNX Software ausdrücklich darum gebeten, den Roboter – jedenfalls vorerst – nicht als „Open-Source-Hardware“ zu bezeichnen. Eine konkrete Lizenz für den Software-Teil nennt die mir vorliegende Spezifikation nicht.
Das ist ein handfester Unterschied, und zwar genau dort, wo es für Maker wehtut. Ohne Konstruktionsdaten kann man kein Ersatzteil nachdrucken, kein Gehäuseteil anpassen, keine Halterung sauber am Original ausrichten. Wer schon einmal versucht hat, ein Teil ohne Originaldaten nachzubauen, kennt den Aufwand – das Thema steckt im Beitrag Vom 3D-Druck-Modell zum CNC-tauglichen CAD-Bauteil.
Mein Rat dazu, und der gilt weit über diese Ente hinaus: Bei „Open Source“ immer nachfragen, was offen ist und unter welcher Lizenz. Software, Konstruktionsdaten, Firmware und trainierte Modelle sind vier verschiedene Dinge mit vier verschiedenen Rechtslagen. Wie unterschiedlich Lizenzen ausfallen können, habe ich im Beitrag STL-Dateien finden: Die Lizenzfrage auseinandergenommen – von CC0 bis CC BY-NC ist der Unterschied zwischen „mach damit, was du willst“ und „nicht kommerziell, und bitte mit Namensnennung“.
Wo die Rechenleistung herkommt
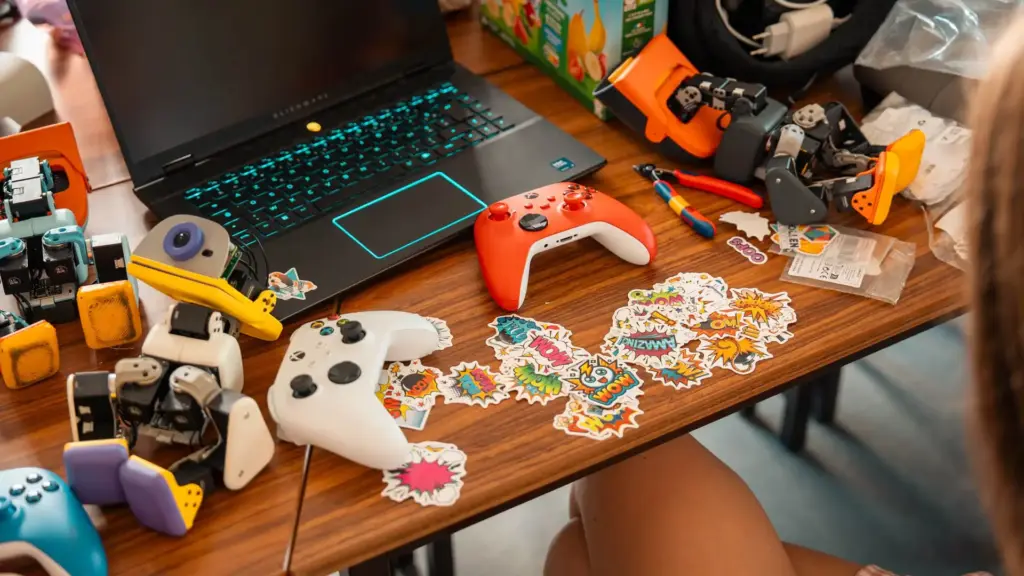
0,8 TOPS auf der NPU und 1 GB RAM – das sind Zahlen, die eine klare Sprache sprechen. Auf dem Gerät läuft die Ausführung einer fertigen Bewegungsstrategie, nicht deren Erzeugung. Das Lernen passiert woanders.
Und hier steht die Angabe, die in kaum einer Produktmeldung auftaucht: Für lokales Reinforcement-Learning-Training braucht man laut The Gadgeteer eine CUDA-fähige GPU – oder man nutzt die Cloud-Jobs bei Hugging Face. Rechenleistung ist in den 399 Dollar nicht enthalten.
Das ist kein Skandal, aber es verschiebt die Einstiegshürde. Wer die Ente auspackt, kann sie mit dem Controller steuern und die sieben mitgelieferten Kunststücke abrufen. Wer ihr etwas Neues beibringen will, braucht entweder einen Rechner mit passender Grafikkarte oder ein Cloud-Budget – und im Browser-Simulator eben die Variante, die ohne eigene Hardware funktioniert, aber auch weniger Kontrolle bietet.
Was man für lokale Berechnung realistisch an Hardware braucht, habe ich für einen anderen Anwendungsfall schon einmal durchgerechnet: im Beitrag Mini PC für lokale KI & Home Assistant. Die Lehre daraus gilt hier genauso – der Flaschenhals ist nicht die CPU, sondern Speicher und Grafikkarte.
Nvidias Rolle – und was sie nicht ist
Weil die Ente auf einer Nvidia-Bühne berühmt geworden ist, halten viele sie für ein Nvidia-Produkt. Ist sie nicht. In der Ente steckt ein Rockchip, kein Nvidia-Chip.
Nvidias Beitrag liegt im Training. Laut der Aufarbeitung der Keynote bei digital-zentral liefert Isaac Lab 3.0 das Trainings-Framework mit Robotermodell, Umgebung, Belohnungsfunktionen und Randomisierung, die Physik rechnet die Engine Newton mit dem MJWarp-Solver. In der Demo trainierte ein Agent über Isaac Sim und Cloud-Jobs, bewertet wurde auf einem RTX Spark, und erst danach lief die Strategie auf dem echten Gerät.
Das ist übrigens der ganze Trick hinter dem „lernt laufen durch Fallen“, den die Überschriften gern verkürzen: Gelaufen und gefallen wird zigtausendfach in der Simulation, parallel und schneller als in Echtzeit. Auf das echte Gerät kommt am Ende eine fertige Strategie, die dort nur noch nachjustiert wird. Sim-to-Real heißt dieser Schritt, und er ist der eigentliche Fortschritt – nicht die Beinmechanik.
Einen Zusammenhang sollte man dabei kennen: Nvidia hat am 3. September 2026 angekündigt, Hugging Face für rund 12,9 Milliarden Dollar übernehmen zu wollen. Ob der Vorgang abgeschlossen ist, war zum Zeitpunkt der Berichte offen. Eine Keynote, auf der der Chef des Käufers das Gerät der Zielgesellschaft vorführt, ist damit auch ein Stück Konzernkommunikation – was die Ente nicht schlechter macht, aber beim Einordnen des Hypes hilft.
Die Zahlen hinter dem Hype – und wie belastbar sie sind
Drei Zahlen kursieren, und sie haben unterschiedliche Qualität. Ich trenne das, weil sie in Artikeln oft gleichrangig nebeneinanderstehen.
- Über 2,6 Millionen Dollar Auftragswert in den ersten 24 Stunden. Quelle ist Hugging-Face-Mitgründer Thomas Wolf auf X, berichtet von Business Insider. Das ist eine Aussage eines Vorstands, keine geprüfte Zahl – und es sind Bestellungen, keine Lieferungen.
- Über 20.000 Vorbestellungen am Tag nach dem Bühnenauftritt, genannt von Clem Delangue. Gleiche Einschränkung: Selbstauskunft, und eine Vorbestellung ist keine Lieferung.
- Über 10.000 verkaufte Reachy Mini. Die Zahl betrifft den Vorgänger und ist die einzige, die sich auf abgeschlossene Verkäufe bezieht.
Rechnet man die 20.000 gegen die 399 Dollar, landet man bei rund acht Millionen Dollar Auftragsbestand für ein Produkt, das zu diesem Zeitpunkt noch kein einziges Mal ausgeliefert war. Das ist eine beachtliche Leistung im Marketing und gleichzeitig ein Produktionsrisiko – 20.000 Geräte mit 15 Servos sind 300.000 Servos.
Der Teil, den die Schlagzeilen auslassen
Und da ist er, der Widerspruch, über den ich beim Vergleichen der Quellen gestolpert bin.
Beim Start im August und in der deutschsprachigen Berichterstattung vom 24. und 25. Oktober 2026 heißt es durchgehend: erste Lieferungen vor Weihnachten 2026. The Gadgeteer schreibt dagegen am 24. Oktober 2026, die Vorbestellseite nenne für Neubestellungen inzwischen eine Schätzung von vier bis sechs Monaten und verspreche keine Weihnachtslieferung mehr.
Beides stammt aus derselben Woche. Die plausible Erklärung ist, dass der Bühnenauftritt die Warteschlange gesprengt hat und die frühen Besteller vielleicht noch vor Weihnachten bedient werden, Neubestellungen aber nicht mehr. Belegt ist diese Erklärung nicht – es ist meine Deutung aus zwei widersprüchlichen Angaben.
Praktisch heißt das: Wer das Gerät als Weihnachtsgeschenk einplant, sollte vor dem Bestellen die Lieferschätzung auf der Produktseite lesen und nicht die Meldung vom August. Und wer in einem Shop „sofort lieferbar“ liest, bei einem Produkt mit 20.000 offenen Vorbestellungen, sollte zweimal hinsehen.
Für wen das Gerät taugt
- Taugt: als Einstieg in Reinforcement Learning mit echtem Gerät statt reiner Simulation. Der Lerneffekt, eine Strategie erst im Simulator und dann auf Hardware laufen zu sehen, ist mit Tutorials nicht zu ersetzen.
- Taugt: für Lehre und Jugendarbeit ab 16, wenn jemand da ist, der den Trainingsteil betreut.
- Taugt: als Demonstrationsobjekt. Eine laufende Ente erklärt Robotik in zehn Sekunden besser als jede Folie.
- Taugt nicht: als Spielzeug für Kinder. Altersempfehlung 16 plus, eine Stunde Akkulaufzeit, 15 Servos als Verschleißteile.
- Taugt nicht: als Haushaltshelfer. Sie trägt nichts, räumt nichts und navigiert nicht durch Wohnungen.
- Taugt nicht: als Hardware-Bastelbasis, solange die Konstruktionsdaten nicht veröffentlicht sind.
Wer vor allem Technik zum Anfassen und Programmieren sucht und sich an der Entenform nicht festbeißt, bekommt für einen Bruchteil des Preises deutlich mehr Bastelfreiheit – wo die Unterschiede zwischen Mikrocontroller und Einplatinenrechner liegen, steht im Beitrag Arduino vs. Raspberry Pi. Umgekehrt ersetzt kein Bastelboard die fertige Mechanik mit 15 Freiheitsgraden. Das ist genau der Teil, den man bei Microduck kauft.
Was ich davon halte
Mich überzeugt an Microduck weniger das Gerät als die Entscheidung dahinter. Die Lücke zwischen „Robotik-Video auf dem Bildschirm“ und „Robotik im Wohnzimmer“ war bisher ein vierstelliger Betrag; 399 Dollar sind immer noch viel Geld, aber es ist eine andere Größenordnung. Und dass Simulator, SDK und Trainingsstack offen daneben liegen, ist mehr, als die meisten Consumer-Roboter mitbringen.
Gleichzeitig bleiben drei Dinge, bei denen ich noch kein Urteil habe. Erstens die Haltbarkeit: 15 Servos in einem laufenden Gerät sind 15 Verschleißteile, und ohne veröffentlichte Konstruktionsdaten hängt die Reparierbarkeit vollständig am Hersteller. Zweitens die Frage nach Woche drei – was macht man mit einer Ente, wenn die sieben Kunststücke durch sind und die Begeisterung der Mitbewohner nachlässt? Die Antwort hängt ganz daran, ob die Community den Simulator wirklich nutzt. Drittens die Lieferung, siehe oben.
Interessant finde ich die Einordnung im Markt. Auf der CES 2026 standen Haushaltsroboter mit 22 Freiheitsgraden und Roboterarme im Schaufenster, bei denen die Preisfrage offenblieb – nachzulesen im Beitrag SwitchBot auf der CES 2026. Microduck beantwortet die Preisfrage, indem es den Anspruch senkt: kein Helfer, sondern ein Lerngerät. Das ist ehrlicher als viele Ankündigungen aus derselben Branche.
Ich warte trotzdem erst einmal ab, bis die ersten Geräte bei echten Leuten stehen und nicht nur auf einer Bühne. Eine Ente, die auf Kommando umfällt, ist ein schönes Bild. Was zählt, ist, ob sie das nach dem dritten Monat und zweihundert Trainingsläufen auch noch tut.